Aller au contenu
OptiTAB

Physique-chimie · Mécanique

Formulaire de mécanique : prépa, licence et master

Toutes les formules de mécanique de la prépa (MPSI, PCSI, PTSI, MP, PC, PSI) et de la licence, dans l’ordre du cours : cinématique, lois de Newton, énergie, oscillateurs, particules chargées, moment cinétique, forces centrales, solide, référentiels non galiléens, frottement, systèmes de points et mécanique analytique.

  • 12 parties
  • 4 schémas
  • Mis à jour le 19 novembre 2026

Niveau de chaque partie :Supérieur

ConseilComment lire ce formulaire
  • Un point au-dessus d’une grandeur désigne sa dérivée par rapport au temps : x˙=dxdt et x¨=d2xdt2. Le symbole ∧ est le produit vectoriel.
  • Première année de prépa (MPSI, PCSI, PTSI, MP2I) : parties I à VIII. Deuxième année : parties IX et X. Licence et master : parties XI et XII.
  • Les bases du lycée (poids, deuxième loi de Newton, chute libre) sont sur la page des formules de mécanique du lycée, en lien en bas de page.

ICinématique du point Supérieur

Première année de prépa.

Coordonnées cartésiennes
OM→=xu→x+yu→y+zu→zv→=x˙u→x+y˙u→y+z˙u→za→=x¨u→x+y¨u→y+z¨u→z

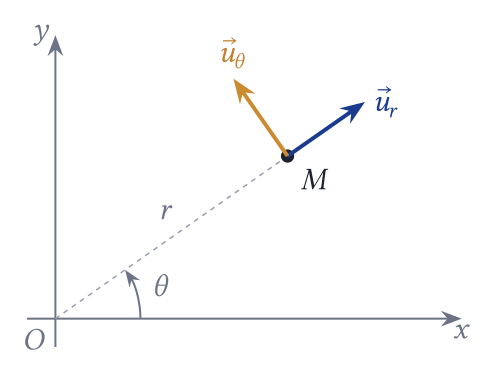
En coordonnées polaires (r,θ), le vecteur u→r est dirigé selon OM→ et u→θ lui est perpendiculaire, dans le sens des θ croissants. Les coordonnées cylindriques ajoutent la cote z.

Coordonnées polaires d’un point M du plan : la distance r = OM et l’angle θ mesuré depuis l’axe Ox. En M, le vecteur unitaire ur est dirigé selon OM, vers l’extérieur, et le vecteur uθ lui est perpendiculaire, dans le sens des θ croissants.
Coordonnées cylindriques
OM→=ru→r+zu→zv→=r˙u→r+rθ˙u→θ+z˙u→za→=(r¨−rθ˙2)u→r+(2r˙θ˙+rθ¨)u→θ+z¨u→z
AttentionLa base polaire tourne avec le point

u→r et u→θ ne sont pas fixes : du→rdt=θ˙u→θ et du→θdt=−θ˙u→r. Oublier ces dérivées fait perdre les termes −rθ˙2 et 2r˙θ˙ de l’accélération.

Déplacement élémentaire en cartésiennes
dOM→=dxu→x+dyu→y+dzu→z
Déplacement élémentaire en cylindriques
dOM→=dru→r+rdθu→θ+dzu→z

En coordonnées sphériques (r,θ,φ), avec θ l’angle mesuré depuis l’axe Oz :

Coordonnées sphériques
dOM→=dru→r+rdθu→θ+rsin⁡θdφu→φ
Mouvement circulaire de rayon R
v→=Rθ˙u→θa→=−Rθ˙2u→r+Rθ¨u→θ
Repère de Frenet (trajectoire plane)
a→=dvdtT→+v2ρN→

T→ est tangent à la trajectoire dans le sens du mouvement, N→ est dirigé vers le centre de courbure, et ρ est le rayon de courbure de la trajectoire.

IILes lois de Newton Supérieur

Première année de prépa.

Quantité de mouvement et deuxième loi de Newton
p→=mv→dp→dt=∑F→

Pour un système fermé de masse M : p→=Mv→(G) et Ma→(G)=∑F→ext, dans un référentiel galiléen.

Frottement fluideForceVitesse limite (chute)
linéaire (faible vitesse)−αv→mgα
quadratique−kvv→mgk

Dans le modèle linéaire, la vitesse tend vers sa limite avec le temps caractéristique τ=mα.

Exemple

Un parachutiste de 80 kg en chute libre à plat, avec k=0,25 kg/m : vlim=80×9,810,25≈56 m/s, soit environ 202 km/h.

Pendule simple (fil de longueur ℓ)
θ¨+gℓsin⁡θ=0

Pour les petits angles, sin⁡θ≈θ : oscillateur harmonique de pulsation ω0=gℓ et de période T0=2πℓg. Avec ℓ=1,00 m : T0≈2,01 s.

IIIÉnergie : travail, puissance, énergie potentielle Supérieur

Première année de prépa.

Puissance et travail d’une force
P=F→⋅v→δW=F→⋅dOM→
Théorèmes de la puissance et de l’énergie cinétique
dEcdt=∑PΔEc=∑W

Une force est conservative si son travail ne dépend pas du chemin suivi : elle dérive alors d’une énergie potentielle, F→=−grad→Ep (à une dimension : Fx=−dEpdx).

ForceÉnergie potentielle
poids, axe z vers le hautEp=mgz
gravitation d’un astre de masse MEp=−GMmr
ressort de raideur kEp=12k(ℓ−ℓ0)2
force électriqueEp=qV
Théorème de l’énergie mécanique
Em=Ec+EpΔEm=Wnc

Wnc est le travail des forces non conservatives, comme les frottements : l’énergie mécanique se conserve s’il est nul.

À retenirPositions d’équilibre et stabilité (mouvement à une dimension)
  • Équilibre en xe : dEpdx(xe)=0.
  • Équilibre stable si d2Epdx2(xe)>0 (puits de potentiel), instable si elle est négative.
  • Petits mouvements autour d’un équilibre stable : oscillations harmoniques de pulsation ω0=Ep″(xe)m.

IVLes oscillateurs Supérieur

Première année de prépa.

Oscillateur harmonique (masse et ressort)
x¨+ω02x=0ω0=km

Solution : x(t)=Xmcos⁡(ω0t+φ), et l’énergie mécanique Em=12kXm2 se conserve.

Oscillateur amorti par frottement fluide
x¨+ω0Qx˙+ω02x=0Q=mω0α
Facteur de qualitéRégime
Q>12pseudo-périodique, pseudo-pulsation ω=ω01−14Q2
Q=12critique : retour à l’équilibre le plus rapide, sans oscillation
Q<12apériodique

C’est la même équation que celle du circuit RLC série : la masse joue le rôle de l’inductance, le ressort celui du condensateur, le frottement celui de la résistance.

VParticules chargées dans un champ électrique ou magnétique Supérieur

Première année de prépa.

Force de Lorentz
F→=q(E→+v→∧B→)

Sa puissance vaut P=qE→⋅v→ : la force magnétique est perpendiculaire à la vitesse et ne travaille pas. Un champ magnétique courbe la trajectoire sans changer la valeur de la vitesse.

Champ électrique uniforme : a→=qE→m, mouvement à vecteur accélération constant. Accélérée depuis le repos par une tension U :

Vitesse après une accélération sous la tension U
12mv2=|q|U
Exemple

Un électron accéléré sous 1,0 kV atteint v=2eUme≈1,9×10⁷ m/s, environ 6 % de la vitesse de la lumière : le calcul classique reste valable.

Champ magnétique uniforme, vitesse initiale perpendiculaire à B→ : le mouvement est circulaire uniforme.
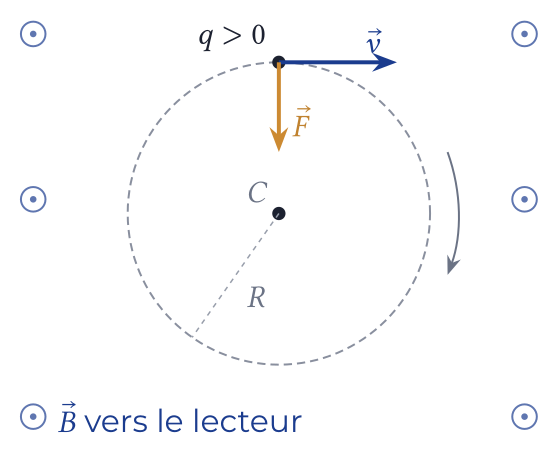
Particule de charge positive dans un champ magnétique uniforme B dirigé vers le lecteur : sa trajectoire est un cercle de centre C et de rayon R, parcouru dans le sens des aiguilles d’une montre. La vitesse v est tangente au cercle et la force de Lorentz F = q v ∧ B est dirigée vers le centre.
Rayon et pulsation cyclotron
R=mv|q|Bωc=|q|Bm
Exemple

Un proton à 1,0×10⁶ m/s dans un champ de 1,0 T : R≈1,0×10⁻² m, soit 1,0 cm, et la fréquence fc=ωc2π≈1,5×10⁷ Hz, quelle que soit sa vitesse.

AttentionLe sens de rotation dépend du signe de la charge

Avec B→ dirigé vers le lecteur, une charge positive tourne dans le sens des aiguilles d’une montre, une charge négative dans l’autre sens. Ces formules ne valent que si v est très inférieure à la vitesse de la lumière.

VILe moment cinétique Supérieur

Première année de prépa.

Moment cinétique et moment d’une force en O
L→O=OM→∧mv→M→O(F→)=OM→∧F→

Par rapport à un axe orienté Δ passant par O : LΔ=L→O⋅u→Δ, et MΔ=±Fd, où d est le bras de levier, la distance entre l’axe et la droite d’action de la force. Pour un point qui tourne autour de l’axe à la distance r : LΔ=mr2θ˙.

Théorème du moment cinétique (point fixe O, référentiel galiléen)
dL→Odt=∑M→O(F→)
À retenirConservation du moment cinétique

Si la somme des moments est nulle, par exemple pour une force centrale dirigée vers O, le moment cinétique en O se conserve.

VIIForces centrales et lois de Kepler Supérieur

Première année de prépa.

Pour une force centrale, la conservation de L→O entraîne un mouvement plan et la loi des aires :
Constante des aires
C=r2θ˙dAdt=C2
Énergie potentielle effective (force centrale conservative)
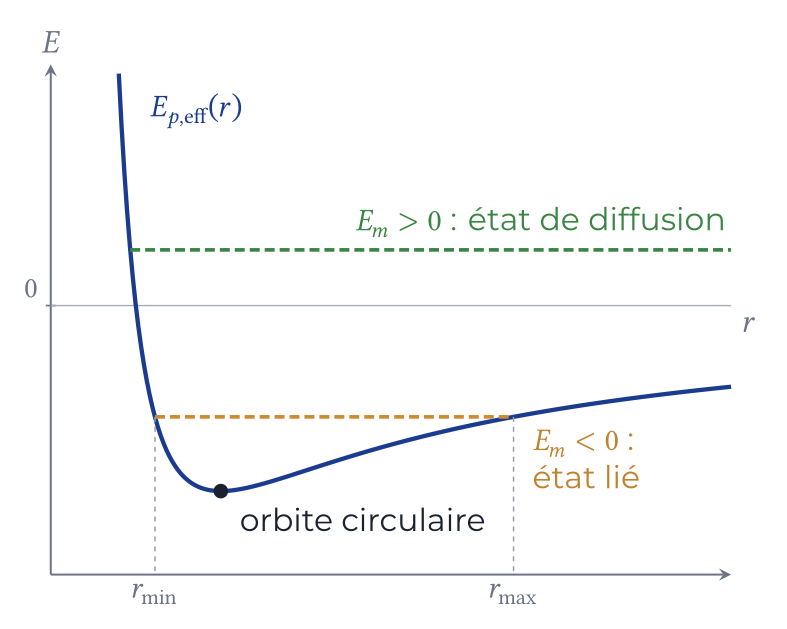
Em=12mr˙2+Ep,eff(r)Ep,eff(r)=mC22r2+Ep(r)
Graphe de l’énergie potentielle effective Ep,eff(r) d’un champ newtonien : très grande quand r tend vers 0, un minimum négatif qui correspond à l’orbite circulaire, puis une remontée vers 0. Une énergie mécanique négative donne un état lié, le mouvement radial restant entre rmin et rmax ; une énergie mécanique positive donne un état de diffusion.

Le mouvement radial n’est possible que là où Ep,eff(r)≤Em. Pour le champ newtonien, Ep=−GMmr : si Em<0, la trajectoire est bornée (état lié, une ellipse) ; si Em≥0, elle ne l’est pas (état de diffusion). Le minimum de Ep,eff correspond à l’orbite circulaire.

Orbite circulaire de rayon r
v=GMrT2r3=4π2GMEm=−GMm2r=−Ec
Orbite elliptique de demi-grand axe a
Em=−GMm2aT2a3=4π2GM
Vitesses cosmiques (astre de rayon R)
v1=GMRv2=2GMR
Exemple

Pour la Terre : la vitesse en orbite rasante vaut v1≈7,9 km/s et la vitesse de libération v2=2v1≈11,2 km/s.

VIIISolide en rotation autour d’un axe fixe Supérieur

Première année de prépa.

Tous les points du solide tournent à la même vitesse angulaire ω=θ˙ ; un point à la distance r de l’axe a la vitesse v=rω.

Moment cinétique et énergie cinétique
LΔ=JΔωEc=12JΔω2
Théorème scalaire du moment cinétique
JΔdωdt=∑MΔ

Une liaison pivot parfaite exerce un moment nul par rapport à son axe. Un couple est un ensemble de forces de résultante nulle et de moment non nul ; la puissance d’un couple de moment Γ vaut P=Γω.

Solide homogène de masse MMoment d’inertie
cerceau ou cylindre creux mince, axe de révolutionMR2
disque ou cylindre plein, axe de révolution12MR2
boule pleine, axe passant par le centre25MR2
sphère creuse mince, axe passant par le centre23MR2
tige de longueur L, axe perpendiculaire en son milieu112ML2
tige de longueur L, axe perpendiculaire en une extrémité13ML2
Théorème de Huygens
JΔ=JG+Md2

JG est le moment d’inertie par rapport à l’axe parallèle à Δ passant par le centre de masse G, et d la distance entre les deux axes.

Exemple

Un disque de 2,0 kg et de rayon 0,10 m : J=12×2,0×0,102=0,010 kg·m². À 10 rad/s, son énergie cinétique vaut Ec=12×0,010×102=0,50 J.
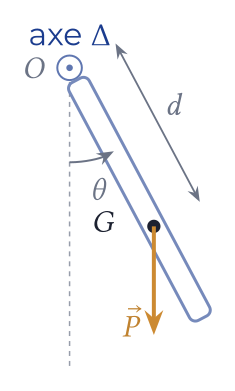
Pendule pesant : un solide mobile autour d’un axe horizontal Δ passant par O, perpendiculaire au plan de la figure. Son centre de gravité G est à la distance d de l’axe ; le solide est écarté d’un angle θ de la verticale, et son poids P s’applique en G, verticalement vers le bas.
Pendule pesant
JΔθ¨+mgdsin⁡θ=0

Pour les petits angles : ω0=mgdJΔ. L’action de l’axe n’intervient pas : son moment est nul pour une liaison pivot parfaite.

Exemple

Une tige homogène de 1,00 m oscillant autour d’une extrémité : JΔ=ML23 et d=L2, d’où T0=2π2L3g≈1,64 s, contre 2,01 s pour un pendule simple de même longueur.

IXLes référentiels non galiléens Supérieur

Deuxième année de prépa.

R est le référentiel galiléen (absolu), R′ le référentiel en mouvement (relatif).

Composition des vitesses et des accélérations
v→a=v→r+v→ea→a=a→r+a→e+a→c
Mouvement de R′Accélérations d’entraînement et de Coriolis
translationa→e=a→(O′) et a→c=0→
rotation uniforme Ω→ autour d’un axe fixea→e=−Ω2HM→ et a→c=2Ω→∧v→r

H est le projeté de M sur l’axe de rotation.

Deuxième loi de Newton dans un référentiel non galiléen
ma→r=∑F→+f→ie+f→icf→ie=−ma→ef→ic=−2mΩ→∧v→r

En rotation uniforme, la force d’inertie d’entraînement est la force centrifuge mΩ2HM→ : elle dérive de l’énergie potentielle −12mΩ2HM2.

Exemple

Sur un manège tournant à 1,0 rad/s, une personne de 70 kg à 3,0 m de l’axe subit une force centrifuge mΩ2r=2,1×10² N, soit 31 % de son poids. La Terre tourne à Ω=7,29×10⁻⁵ rad/s : pour un objet lancé à 100 m/s, l’accélération de Coriolis ne dépasse pas 2Ωv≈1,5×10⁻² m/s², 0,15 % de g.

AttentionLa force de Coriolis ne travaille pas

Elle est perpendiculaire à v→r : sa puissance est nulle dans R′. Elle dévie la trajectoire sans changer l’énergie cinétique relative.

XLe frottement solide : lois de Coulomb Supérieur

Deuxième année de prépa.

L’action de contact se décompose en une composante normale N→ et une composante tangentielle T→. Avec f le coefficient de frottement :

Lois de Coulomb : sans glissement
∥T→∥≤f∥N→∥
Lois de Coulomb : avec glissement
∥T→∥=f∥N→∥

En cas de glissement, T→ est opposée à la vitesse de glissement. La puissance totale des actions de contact est négative ou nulle, nulle en l’absence de glissement.

Exemple

Un solide posé sur un plan incliné d’angle α reste immobile tant que tan⁡α≤f. Avec f=0,50 : il commence à glisser au-delà de α≈27°.

XISystèmes de points et problème à deux corps Supérieur

Licence.

Centre de masse et résultante cinétique
OG→=1M∑imiOMi→Ma→G=∑F→ext

Les forces intérieures se compensent deux à deux (troisième loi de Newton) : seules les forces extérieures font varier la quantité de mouvement du système.

Théorèmes de König
Ec=12MvG2+Ec∗L→O=OG→∧Mv→G+L→∗

L’astérisque désigne les grandeurs calculées dans le référentiel barycentrique. Pour un solide qui tourne à la vitesse angulaire ω autour d’un axe passant par G et de direction fixe : Ec=12MvG2+12JGω2.

Problème à deux corps : masse réduite
μ=m1m2m1+m2μd2r→dt2=F→1→2

Avec r→=M1M2→, le problème se ramène au mouvement d’un seul point de masse μ. Pour l’atome d’hydrogène, μ≈0,9995me : le proton peut être considéré comme fixe.

XIIMécanique analytique : Lagrange et Hamilton Supérieur

Licence et master.

Le système est décrit par des coordonnées généralisées qi, une par degré de liberté, et leurs dérivées q˙i.

Lagrangien et équations de Lagrange
L=T−Vddt(∂L∂q˙i)−∂L∂qi=0

T est l’énergie cinétique et V l’énergie potentielle. Le moment conjugué vaut pi=∂L∂q˙i.

À retenirLois de conservation (théorème de Noether)
  • Si L ne dépend pas de qi (coordonnée cyclique), le moment conjugué pi se conserve.
  • Si L ne dépend pas explicitement du temps, le hamiltonien H se conserve.
Hamiltonien et équations de Hamilton
H=∑ipiq˙i−Lq˙i=∂H∂pip˙i=−∂H∂qi

Pour un système dont les liaisons ne dépendent pas du temps, H=T+V est l’énergie mécanique. L’évolution d’une grandeur f(q,p,t) s’écrit avec le crochet de Poisson : dfdt={f,H}+∂f∂t.

ExempleLe pendule simple

L=12mℓ2θ˙2+mgℓcos⁡θ. L’équation de Lagrange donne mℓ2θ¨+mgℓsin⁡θ=0, c’est-à-dire θ¨+gℓsin⁡θ=0. Le moment conjugué vaut pθ=mℓ2θ˙, et H=pθ22mℓ2−mgℓcos⁡θ.

ExempleForce centrale et loi des aires

En polaires, L=12m(r˙2+r2θ˙2)−Ep(r) ne dépend pas de θ : pθ=mr2θ˙ se conserve. C’est le moment cinétique, et l’on retrouve la loi des aires de la partie VII.

À voir aussi

Questions fréquentes

Quelles sont la vitesse et l’accélération en coordonnées polaires ?

Avec OM = r ur : la vitesse vaut v = ṙ ur + r θ̇ uθ, et l’accélération a = (r̈ − r θ̇²) ur + (2 ṙ θ̇ + r θ̈) uθ. En coordonnées cylindriques, on ajoute ż uz à la vitesse et z̈ uz à l’accélération. Les vecteurs ur et uθ tournent avec le point : dur/dt = θ̇ uθ et duθ/dt = −θ̇ ur.

Qu’est-ce que l’énergie potentielle effective ?

Pour un point soumis à une force centrale conservative, la conservation du moment cinétique permet d’écrire l’énergie mécanique Em = ½ m ṙ² + Ep,eff(r), avec Ep,eff(r) = m C² / (2 r²) + Ep(r), où C = r² θ̇ est la constante des aires. Le mouvement radial n’est possible que là où Ep,eff(r) ≤ Em : il est borné (état lié) ou non (état de diffusion).

Quel est le rayon de la trajectoire d’une particule chargée dans un champ magnétique ?

Si la vitesse initiale est perpendiculaire au champ uniforme B, le mouvement est circulaire uniforme de rayon R = m v / (|q| B) et de pulsation ωc = |q| B / m, indépendante de la vitesse. Un proton à 1,0 × 10⁶ m/s dans un champ de 1,0 T décrit un cercle de rayon 1,0 × 10⁻² m, à la fréquence 1,5 × 10⁷ Hz.

Comment calculer la vitesse de libération ?

C’est la vitesse minimale pour échapper à l’attraction d’un astre de masse M et de rayon R : l’énergie mécanique doit être positive ou nulle, d’où v = √(2 G M / R). Pour la Terre, elle vaut environ 11,2 km/s, soit √2 fois la vitesse en orbite rasante (7,9 km/s).

Que dit le théorème du moment cinétique ?

Dans un référentiel galiléen, la dérivée du moment cinétique en un point fixe O est égale à la somme des moments des forces en O : dLO/dt = Σ MO(F). Pour un solide en rotation autour d’un axe fixe Δ, il s’écrit J × dω/dt = Σ MΔ, où J est le moment d’inertie. Si la force est centrale, le moment cinétique se conserve : le mouvement est plan et suit la loi des aires.

Quelles sont les équations de Lagrange ?

Avec le lagrangien L = T − V, fonction des coordonnées généralisées qi et de leurs dérivées : d/dt(∂L/∂q̇i) − ∂L/∂qi = 0, une équation par degré de liberté. Pour le pendule simple, L = ½ m ℓ² θ̇² + m g ℓ cos θ donne θ̈ + (g/ℓ) sin θ = 0. Si une coordonnée n’apparaît pas dans L, son moment conjugué pi = ∂L/∂q̇i se conserve.
Les autres fiches de physique-chimie

Plateforme OptiTAB

S’entraîner jusqu’à maîtriser

Les cours de physique-chimie et de maths, des exercices corrigés pas à pas, le suivi de tes progrès et des révisions guidées.

Découvrir l’abonnement

Cours particuliers

Un prof de physique-chimie, en ligne

Des séances individuelles à distance pour comprendre le cours, refaire les exercices et préparer le brevet ou le bac, avec un professeur expérimenté.

Réserver un cours particulier

Une question sur les cours ? Écris-nous.