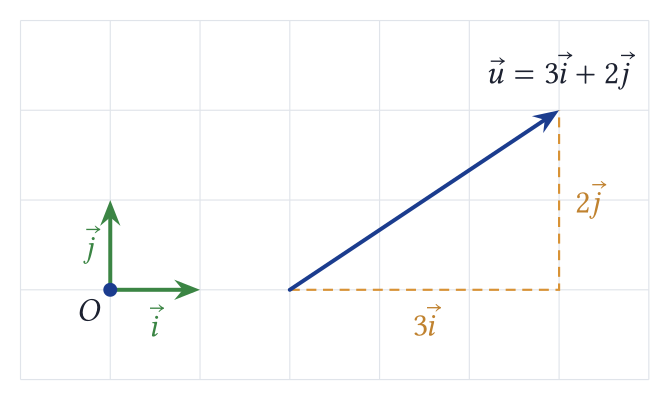
Aller au contenu
OptiTAB

Maths Seconde · Chapitre 6 · Géométrie

Manipuler les vecteurs du plan

  • 5 parties
  • 6 schémas
  • Lecture ≈ 8 min
  • Conforme au programme
Objectifs
  • Associer un vecteur à une translation ; reconnaître des vecteurs égaux ou opposés.
  • Additionner des vecteurs (relation de Chasles, règle du parallélogramme) et multiplier un vecteur par un réel.
  • Calculer avec des coordonnées : vecteur, somme, produit, norme, distance, milieu.
  • Utiliser le déterminant pour prouver une colinéarité, un parallélisme ou un alignement.

IVecteurs et translations

DéfinitionVecteur associé à une translation

La translation qui transforme A en B est associée au vecteur AB→. Lorsque A≠B, ce vecteur est caractérisé par :

  • sa direction : celle de la droite (AB) ;
  • son sens : de A vers B ;
  • sa norme (sa longueur) : la distance AB, notée ∥AB→∥.
DéfinitionVecteurs égaux

Deux vecteurs sont égaux lorsqu’ils ont même direction, même sens et même norme. Un même vecteur peut donc être représenté à partir de n’importe quel point : on le note alors simplement u→.

PropriétéÉgalité de vecteurs et parallélogramme

AB→=CD→ si et seulement si ABDC est un parallélogramme.

Le parallélogramme peut être aplati (points A, B, C, D alignés). De façon équivalente : AB→=CD→ si et seulement si [AD] et [BC] ont le même milieu.
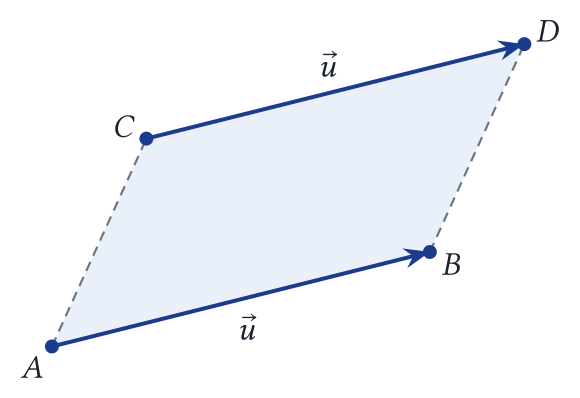
Parallélogramme ABDC : les vecteurs AB et CD, égaux à un même vecteur u, sont deux côtés opposés de même direction, même sens et même longueur.
Attention

L’ordre des lettres compte : AB→=CD→ donne le parallélogramme ABDC (et non ABCD). On suit le contour A→B→D→C.

DéfinitionVecteur nul, vecteur opposé
  • Le vecteur nul est 0→=AA→=BB→=… : sa norme vaut 0.
  • L’opposé de AB→ est BA→, noté −AB→ : même direction, même norme, sens contraire.

IISomme de vecteurs

DéfinitionSomme de deux vecteurs

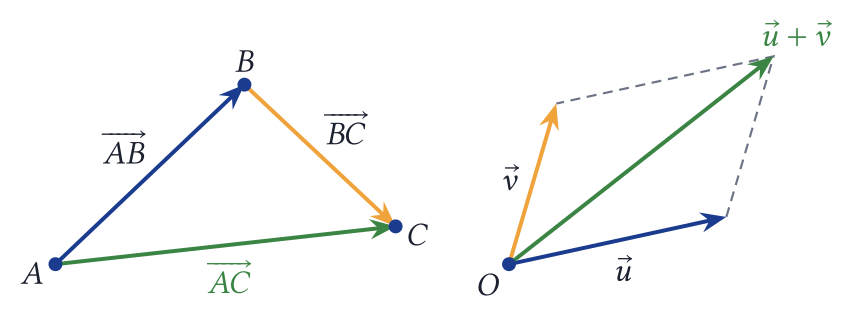
La somme u→+v→ est le vecteur associé à la translation obtenue en enchaînant la translation de vecteur u→ puis celle de vecteur v→.

PropriétéRelation de Chasles

Pour tous points A, B et C :

AB→+BC→=AC→
À gauche, relation de Chasles : AB suivi de BC donne AC. À droite, règle du parallélogramme : u et v issus de O, leur somme u + v est la diagonale issue de O.
MéthodeConstruire la somme u→+v→
  • Bout à bout : on trace u→, puis v→ à partir de l’extrémité de u→ ; la somme va de l’origine de u→ à l’extrémité de v→.
  • Règle du parallélogramme : si u→=OA→ et v→=OB→, alors u→+v→=OM→, où OAMB est un parallélogramme (diagonale issue de O).
DéfinitionDifférence

u→−v→=u→+(−v→). En particulier, AB→−AC→=AB→+CA→=CB→.

ExempleSimplifier avec Chasles
AB→−DB→+DA→=AB→+BD→+DA→=AD→+DA→=AA→=0→
PropriétéMilieu d’un segment

I est le milieu de [AB] si et seulement si AI→=IB→, ou encore AB→=2AI→.

IIIProduit par un réel et colinéarité

DéfinitionProduit d’un vecteur par un réel

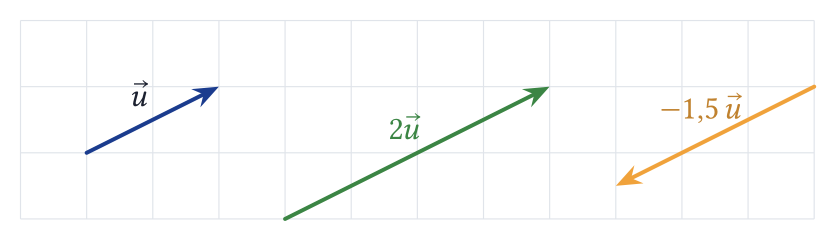
Soit u→≠0→ et k un réel non nul. Le vecteur ku→ a :

  • la même direction que u→ ;
  • le même sens que u→ si k>0, le sens contraire si k<0 ;
  • pour norme |k|×∥u→∥.

Par convention, 0u→=0→ et k0→=0→.

Sur un quadrillage, un vecteur u, le vecteur 2u (même sens, deux fois plus long) et le vecteur −1,5u (sens contraire, une fois et demie plus long).
PropriétéRègles de calcul

Pour tous vecteurs u→, v→ et tous réels k, k′ :

  • k(u→+v→)=ku→+kv→ ;
  • (k+k′)u→=ku→+k′u→ ;
  • k(k′u→)=(kk′)u→.
DéfinitionVecteurs colinéaires

Deux vecteurs u→ et v→ sont colinéaires s’il existe un réel k tel que v→=ku→ ou u→=kv→. Deux vecteurs non nuls colinéaires ont la même direction. Le vecteur nul est colinéaire à tout vecteur.

PropriétéParallélisme et alignement
  • Les droites (AB) et (CD) sont parallèles si et seulement si AB→ et CD→ sont colinéaires.
  • Les points A, B et C sont alignés si et seulement si AB→ et AC→ sont colinéaires.
Exemple

Si AM→=25AB→, alors A, M, B sont alignés et M est sur le segment [AB], aux deux cinquièmes de la longueur en partant de A (car 0<25<1).

IVCoordonnées dans une base orthonormée

DéfinitionBase et repère orthonormés

Deux vecteurs i→ et j→ de norme 1 et de directions perpendiculaires forment une base orthonormée (i→,j→) ; avec une origine O, on obtient le repère orthonormé (O;i→,j→).

Tout vecteur u→ s’écrit de façon unique u→=xi→+yj→ : le couple (x;y) est formé des coordonnées de u→, notées u→(xy) ou u→(x;y).

Base orthonormée formée des vecteurs i et j issus de O, et vecteur u = 3i + 2j obtenu en avançant de 3 carreaux vers la droite puis de 2 vers le haut.
PropriétéCalculs avec les coordonnées

Pour A(xA;yA), B(xB;yB), u→(x;y), v→(x′;y′) et un réel k :

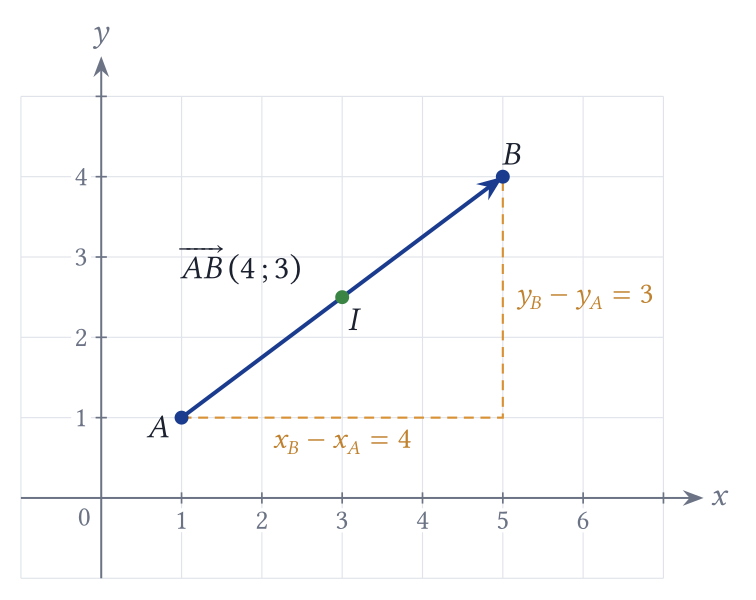
  • AB→(xB−xA;yB−yA) ;
  • u→=v→⟺x=x′ et y=y′ ;
  • u→+v→(x+x′;y+y′) et ku→(kx;ky).
PropriétéNorme, distance et milieu (repère orthonormé)
∥u→∥=x2+y2
AB=(xB−xA)2+(yB−yA)2

Le milieu I de [AB] a pour coordonnées (xA+xB2;yA+yB2).

Repère orthonormé avec A(1 ; 1) et B(5 ; 4) : le vecteur AB a pour coordonnées (4 ; 3), écarts x_B − x_A = 4 et y_B − y_A = 3 en pointillés, et le milieu I de [AB].
Exemple

Avec A(1;1) et B(5;4) : AB→(5−1;4−1), soit AB→(4;3), puis AB=42+32=25=5. Le milieu de [AB] est I(3;2,5).

MéthodeLire ou représenter un vecteur sur un quadrillage

Pour lire les coordonnées d’un vecteur, on compte le déplacement horizontal (abscisse : vers la droite +, vers la gauche −), puis le déplacement vertical (ordonnée : vers le haut +, vers le bas −). Pour représenter u→(x;y) à partir d’un point A, on fait le chemin inverse : on part de A, on avance de x puis de y.

Attention
  • On calcule toujours « arrivée moins départ » : pour AB→, c’est xB−xA et non xA−xB.
  • Les formules de la norme et de la distance ne sont valables que dans un repère orthonormé.
  • En général, ∥u→+v→∥≠∥u→∥+∥v→∥ : on n’additionne pas les longueurs.

VDéterminant et colinéarité

DéfinitionDéterminant de deux vecteurs

Dans une base orthonormée, le déterminant de u→(x;y) et v→(x′;y′) est le nombre

det(u→,v→)=|xx′yy′|=xy′−x′y
ThéorèmeCritère de colinéarité

u→ et v→ sont colinéaires si et seulement si det(u→,v→)=0.

Démonstration

Sens direct. Si u→=0→, alors x=y=0 et det(u→,v→)=0. Sinon, v→=ku→, donc x′=kx et y′=ky ; alors xy′−x′y=x(ky)−(kx)y=0 (même calcul si u→=kv→).

Réciproque. Supposons xy′−x′y=0. Si u→=0→, les vecteurs sont colinéaires. Sinon, x≠0 ou y≠0.

  • Si x≠0, on pose k=x′x : alors x′=kx et y′=x′yx=ky, donc v→=ku→.
  • Si x=0, alors y≠0 et x′y=0 donne x′=0 ; avec k=y′y, on obtient v→=ku→.

Dans tous les cas, u→ et v→ sont colinéaires.

MéthodeProuver un alignement ou un parallélisme
  • Alignement de A, B, C : on calcule AB→ et AC→, puis det(AB→,AC→) ; s’il est nul, les points sont alignés.
  • Parallélisme de (AB) et (CD) : on calcule det(AB→,CD→) ; s’il est nul, les droites sont parallèles.
Exemple

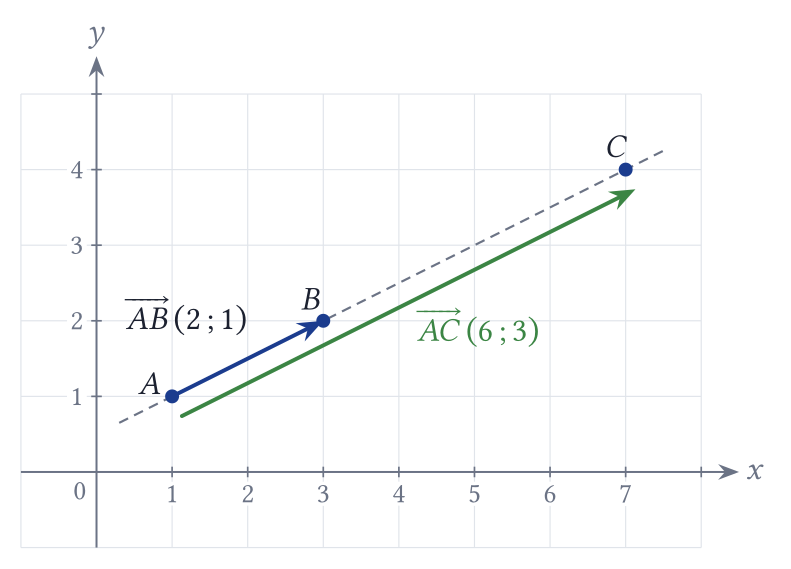
A(1;1), B(3;2) et C(7;4). On a AB→(2;1) et AC→(6;3), d’où

det(AB→,AC→)=2×3−6×1=0

Les points A, B et C sont alignés ; d’ailleurs AC→=3AB→.

Points alignés A(1 ; 1), B(3 ; 2) et C(7 ; 4) : le vecteur AC (6 ; 3) est le triple du vecteur AB (2 ; 1).
RemarqueDroites parallèles ou confondues ?

Si det(AB→,CD→)=0, les droites (AB) et (CD) sont parallèles, éventuellement confondues. Pour savoir si elles sont distinctes, on teste si C appartient à (AB) avec det(AB→,AC→).

À retenir
  • AB→=CD→⟺ABDC est un parallélogramme.
  • Chasles : AB→+BC→=AC→.
  • AB→(xB−xA;yB−yA) et AB=(xB−xA)2+(yB−yA)2.
  • Milieu : moyenne des coordonnées.
  • det(u→,v→)=xy′−x′y=0⟺u→ et v→ colinéaires : on prouve ainsi un parallélisme ou un alignement.

Fiche de synthèse dans l’onglet Fiches !

Cours lu ? Continue avec :

Plateforme OptiTAB

S’entraîner jusqu’à maîtriser le programme de Seconde

Les 14 exercices corrigés de ce chapitre, le suivi de tes progrès et des révisions guidées.

Découvrir l’abonnement

Cours particuliers

Un prof de maths en Seconde, en ligne

Des séances individuelles avec un professeur, à distance, pour comprendre, combler ses lacunes et préparer les contrôles.

Réserver un cours particulier