Aller au contenu
OptiTAB

Maths Terminale · Chapitre 18 · Algèbre et géométrie

Représentations paramétriques et équations cartésiennes

  • 6 parties
  • 6 schémas
  • Lecture ≈ 11 min
  • Conforme au programme
Objectifs
  • Déterminer une représentation paramétrique d’une droite et reconnaître une droite donnée par une représentation paramétrique.
  • Utiliser l’équation cartésienne d’un plan et lire un vecteur normal.
  • Étudier la position relative et l’intersection d’une droite et d’un plan, de deux droites, de deux plans.
  • Déterminer le projeté orthogonal d’un point sur un plan ou sur une droite.

Dans tout le chapitre, l’espace est muni d’un repère ; il est orthonormé dès qu’on parle de vecteur normal, d’orthogonalité ou de distance.

IReprésentation paramétrique d’une droite

ThéorèmeReprésentation paramétrique

Soit d la droite passant par A(xA;yA;zA) et de vecteur directeur u→(a;b;c). Un point M(x;y;z) appartient à d si et seulement s’il existe un réel t tel que AM→=tu→, c’est-à-dire :

{x=xA+aty=yA+btz=zA+ctt∈R

Ce système est une représentation paramétrique de d et t est le paramètre : à chaque réel t correspond un unique point de d, et réciproquement.
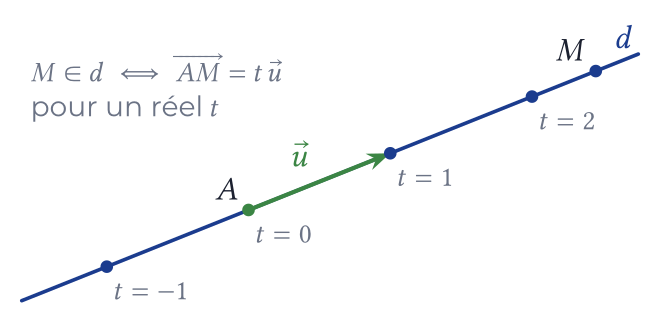
Droite d passant par A, dirigée par le vecteur u, avec les points de paramètres t = -1, 0, 1 et 2
MéthodeLire une représentation paramétrique
  • Les termes constants donnent un point de la droite : celui de paramètre t=0.
  • Les coefficients de t donnent un vecteur directeur.
  • La droite (AB) passe par A et est dirigée par AB→.
Exemple

La droite d passant par A(1;2;−1) et dirigée par u→(2;−1;3) a pour représentation paramétrique :

d:{x=1+2ty=2−tz=−1+3tt∈R
  • B(5;0;5) : l’équation 5=1+2t donne t=2 ; avec t=2, on obtient y=0 et z=5. Donc B∈d (paramètre 2).
  • C(3;1;1) : 3=1+2t donne t=1, d’où y=1 mais z=2≠1. Donc C∉d.
Attention
  • Pour tester un point, il faut trouver la même valeur de t dans les trois équations.
  • Une droite a une infinité de représentations paramétriques : on peut changer de point et remplacer u→ par tout vecteur non nul colinéaire. Deux résultats différents peuvent donc être justes.

IIÉquation cartésienne d’un plan (rappel)

Propriété

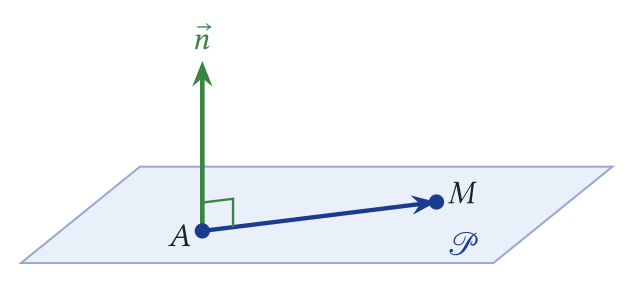
Dans un repère orthonormé, un plan de vecteur normal n→(a;b;c) a une équation de la forme

ax+by+cz+d=0

Réciproquement, si (a;b;c)≠(0;0;0), l’ensemble des points M(x;y;z) tels que ax+by+cz+d=0 est un plan de vecteur normal n→(a;b;c).

Plan P, point A du plan et vecteur normal n en A, en vert : pour tout point M du plan, le vecteur AM est orthogonal à n
MéthodeÉquation d’un plan de point et de vecteur normal donnés

On écrit ax+by+cz+d=0 avec les coordonnées de n→, puis on calcule d en écrivant que le point donné vérifie l’équation.

Exemple

Plan P passant par A(2;0;1), de vecteur normal n→(1;−2;3) : une équation est x−2y+3z+d=0 et A∈P donne 2−0+3+d=0, soit d=−5. Donc P:x−2y+3z−5=0.

Attention

Dans l’espace, une seule équation ax+by+cz+d=0 définit un plan, jamais une droite : une droite se décrit par une représentation paramétrique.

IIIDroite et plan

PropriétéPosition relative d’une droite et d’un plan

Soit d une droite de vecteur directeur u→ et P un plan de vecteur normal n→.

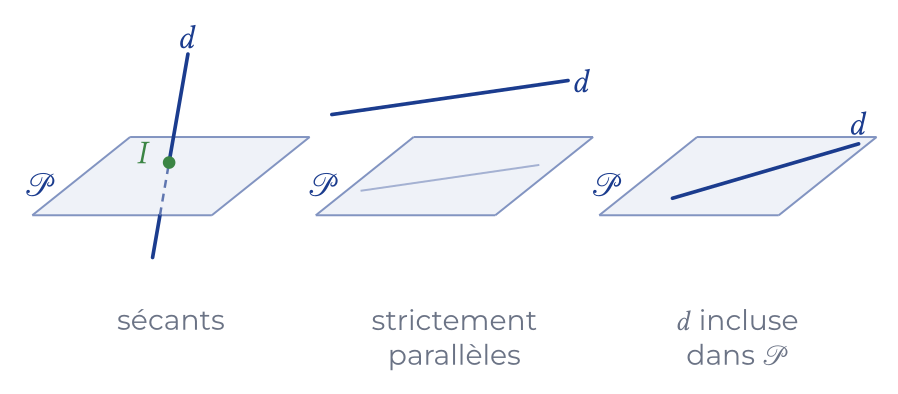
  • Si u→⋅n→≠0 : d et P sont sécants en un point.
  • Si u→⋅n→=0 : d est parallèle à P ; elle est incluse dans P si l’un de ses points appartient à P, strictement parallèle sinon.
Les trois positions d'une droite d et d'un plan P : sécants en I, strictement parallèles, d incluse dans P
Démonstration

Soit Δ la droite passant par A(xA;yA;zA), dirigée par u→(α;β;γ), et P:ax+by+cz+d=0, de vecteur normal n→(a;b;c). Le point de Δ de paramètre t appartient à P si et seulement si

a(xA+αt)+b(yA+βt)+c(zA+γt)+d=0(aα+bβ+cγ)t+(axA+byA+czA+d)=0(u→⋅n→)t+e=0

en notant e=axA+byA+czA+d.

  • Si u→⋅n→≠0, cette équation a une seule solution t=−eu→⋅n→ : un seul point commun.
  • Si u→⋅n→=0, elle s’écrit e=0 : si A∈P (e=0), tout réel t convient et Δ⊂P ; sinon aucun réel ne convient et Δ est strictement parallèle à P.
MéthodeIntersection d’une droite et d’un plan

On remplace x, y et z par la représentation paramétrique de la droite dans l’équation du plan, on résout l’équation d’inconnue t, puis on reporte la valeur de t dans la représentation paramétrique.

Exemple

La droite d du I et le plan P:x+y+z−8=0, de vecteur normal n→(1;1;1). On a u→⋅n→=2−1+3=4≠0 : ils sont sécants.

(1+2t)+(2−t)+(−1+3t)−8=04t−6=0t=1,5

Pour t=1,5 : x=4, y=0,5 et z=3,5. Le point d’intersection est I(4;0,5;3,5).

IVPositions relatives de deux droites

Propriété

Deux droites de l’espace sont soit coplanaires (parallèles ou sécantes), soit non coplanaires : aucun plan ne les contient toutes les deux.

Vecteurs directeursPoints communsPosition des droites
colinéairestousconfondues
colinéairesaucunstrictement parallèles
non colinéairesun seulsécantes
non colinéairesaucunnon coplanaires
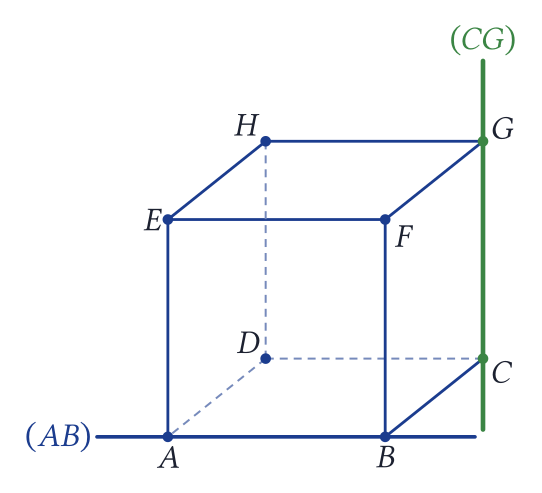
Cube ABCDEFGH : les droites (AB) et (CG) sont non coplanaires
Exemple

Dans le cube ABCDEFGH ci-dessus, (AB) et (DC) sont parallèles, (AB) et (BF) sont sécantes en B, tandis que (AB) et (CG) sont non coplanaires : elles ne sont pas parallèles et n’ont aucun point commun.

MéthodeÉtudier la position de deux droites
  1. On compare les vecteurs directeurs : s’ils sont colinéaires, les droites sont parallèles (confondues si un point de l’une est sur l’autre).
  2. Sinon, on écrit l’égalité des coordonnées avec deux paramètres différents t et s, on calcule t et s avec deux des équations, puis on teste la troisième.
  3. Troisième équation vérifiée : les droites sont sécantes (on reporte t pour obtenir le point) ; sinon, elles sont non coplanaires.
Exemple

d1:x=1+t, y=t, z=2−t et d2:x=3+2s, y=1+s, z=s. Les vecteurs directeurs (1;1;−1) et (2;1;1) ne sont pas colinéaires. Un point commun correspondrait à t et s tels que :

{1+t=3+2s(L1)t=1+s(L2)2−t=s(L3)

En reportant (L2) dans (L1) : 2+s=3+2s, donc s=−1 puis t=0. Mais (L3) donnerait 2=−1 : impossible. Les droites d1 et d2 sont non coplanaires.

Attention

On n’utilise jamais le même paramètre pour deux droites différentes : un point commun n’a, en général, pas le même paramètre sur chacune d’elles.

VDeux plans

Propriété

Soit P1 et P2 deux plans de vecteurs normaux n→1 et n→2.

  • Si n→1 et n→2 sont colinéaires, les plans sont parallèles (strictement parallèles ou confondus).
  • Sinon, ils sont sécants selon une droite.
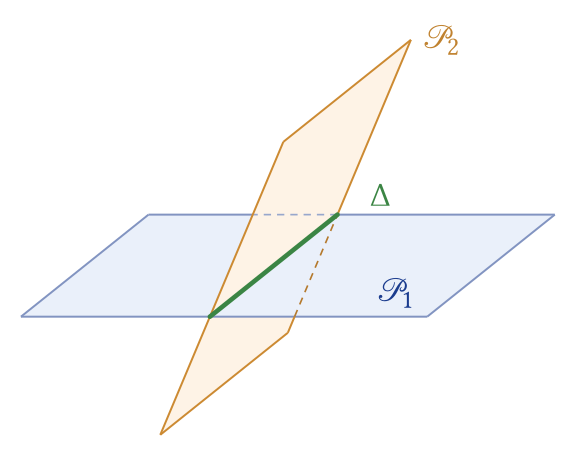
Deux plans P1 et P2 sécants selon la droite Delta, parties cachées en pointillés
MéthodeDroite d’intersection de deux plans sécants

On résout le système formé par les deux équations en prenant l’une des coordonnées comme paramètre : on exprime les deux autres en fonction de ce paramètre.

Exemple

P1:x+y+z=3 et P2:x−y+2z=1 ont pour vecteurs normaux (1;1;1) et (1;−1;2), non colinéaires : ils sont sécants. On pose z=t :

{x+y=3−tx−y=1−2t

Par somme, 2x=4−3t ; par différence, 2y=2+t. La droite d’intersection est

Δ:{x=2−1,5ty=1+0,5tz=tt∈R

Elle passe par (2;1;0) et elle est dirigée par (−1,5;0,5;1), ou par (−3;1;2).

VIProjeté orthogonal d’un point

MéthodeProjeté orthogonal sur un plan

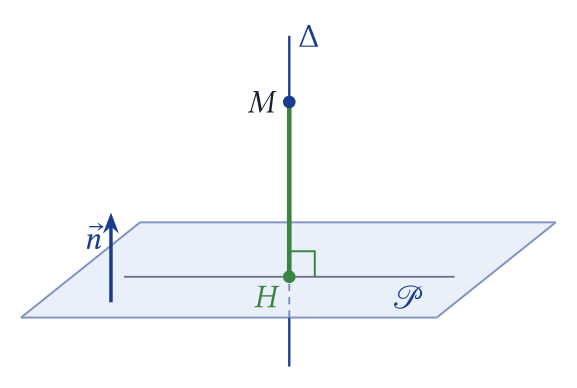
Le projeté orthogonal H d’un point M sur un plan P est l’intersection de P avec la droite Δ passant par M et dirigée par un vecteur normal n→ de P. On écrit une représentation paramétrique de cette droite et on la reporte dans l’équation de P. La distance de M au plan P est MH.

Projeté orthogonal H du point M sur le plan P, sur la droite Delta dirigée par le vecteur normal n
Exemple

Projeté de l’origine O sur P:x+2y+2z−9=0. La droite passant par O dirigée par n→(1;2;2) a pour représentation x=k, y=2k, z=2k (k∈R). Dans l’équation de P : k+4k+4k−9=0, soit k=1. Donc H(1;2;2) et la distance de O à P vaut OH=12+22+22=3.

MéthodeProjeté orthogonal sur une droite

Le projeté orthogonal H de M sur une droite d de vecteur directeur u→ est le point de d tel que MH→⋅u→=0 : on cherche le paramètre t de H grâce à cette équation.

Exemple

M(9;0;1) et d:x=t, y=2t, z=1+2t, dirigée par u→(1;2;2). Pour H(t;2t;1+2t), on a MH→(t−9;2t;2t) et

MH→⋅u→=(t−9)+4t+4t=9t−9

Cette quantité est nulle pour t=1 : H(1;2;3), et MH=(−8)2+22+22=72=62.

À retenir
  • Droite : x=xA+at, y=yA+bt, z=zA+ct ; un point est sur la droite si un même t convient pour les trois coordonnées.
  • Plan : ax+by+cz+d=0, de vecteur normal n→(a;b;c).
  • Droite et plan : u→⋅n→≠0 donne un point d’intersection, obtenu en reportant la représentation dans l’équation du plan.
  • Deux droites : colinéarité des vecteurs directeurs, puis système à deux paramètres différents ; sécantes ou non coplanaires.
  • Deux plans sécants : système résolu en prenant une coordonnée comme paramètre.
  • Projeté orthogonal : intersection avec la droite dirigée par n→ (plan) ou condition MH→⋅u→=0 (droite).

Fiche de synthèse dans l’onglet Fiches !

Cours lu ? Continue avec :

Plateforme OptiTAB

S’entraîner jusqu’à maîtriser le programme de Terminale

Les 11 exercices corrigés de ce chapitre, le suivi de tes progrès et des révisions guidées.

Découvrir l’abonnement

Cours particuliers

Un prof de maths en Terminale, en ligne

Des séances individuelles avec un professeur, à distance, pour comprendre, combler ses lacunes et préparer les contrôles et le bac.

Réserver un cours particulier